Sie können den Betrag eines Vektors und den Abstand zweier Punkte berechnen, in der Ebene und im Raum.
Sie können den Mittelpunkt einer Strecke und den Schwerpunkt eines Dreiecks mit Ortsvektoren berechnen.
⭐ Sie können Teilpunkte berechnen und einfache geometrische Sätze mit Vektoren beweisen.
Der Vektor v ⃗ = ( v 1 v 2 ) \vec{v} = \begin{pmatrix} \textcolor{orange}{v_1} \\ \textcolor{dodgerblue}{v_2} \end{pmatrix} v = ( v 1 v 2 ) v 1 \textcolor{orange}{v_1} v 1 v 2 \textcolor{dodgerblue}{v_2} v 2 v 1 \textcolor{orange}{v_1} v 1 v 2 \textcolor{dodgerblue}{v_2} v 2
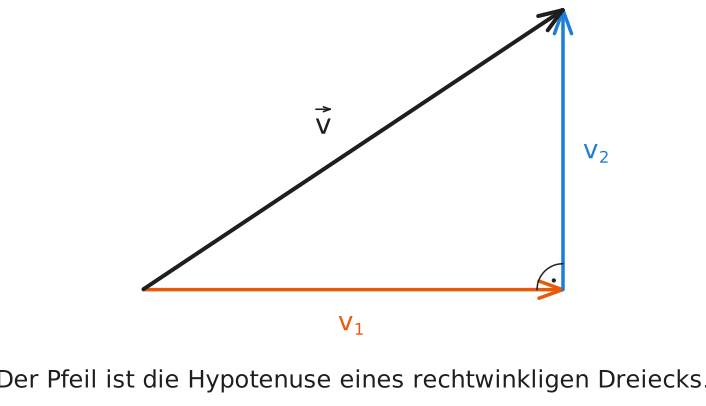
∣ v ⃗ ∣ = v 1 2 + v 2 2 |\vec{v}| = \sqrt{\textcolor{orange}{v_1^2} + \textcolor{dodgerblue}{v_2^2}} ∣ v ∣ = v 1 2 + v 2 2 Die Komponenten v₁ und v₂ sind die Katheten, der Pfeil von v ist die Hypotenuse. Beispiel:
∣ ( 3 − 4 ) ∣ = 3 2 + ( − 4 ) 2 = 9 + 16 = 25 = 5 \left|\begin{pmatrix} \textcolor{orange}{3} \\ \textcolor{dodgerblue}{-4} \end{pmatrix}\right| = \sqrt{\textcolor{orange}{3}^2 + (\textcolor{dodgerblue}{-4})^2} = \sqrt{9 + 16} = \sqrt{25} = 5 ( 3 − 4 ) = 3 2 + ( − 4 ) 2 = 9 + 16 = 25 = 5 Achten Sie auf die Klammer: ( − 4 ) 2 = 16 (-4)^2 = 16 ( − 4 ) 2 = 16 − 16 -16 − 16
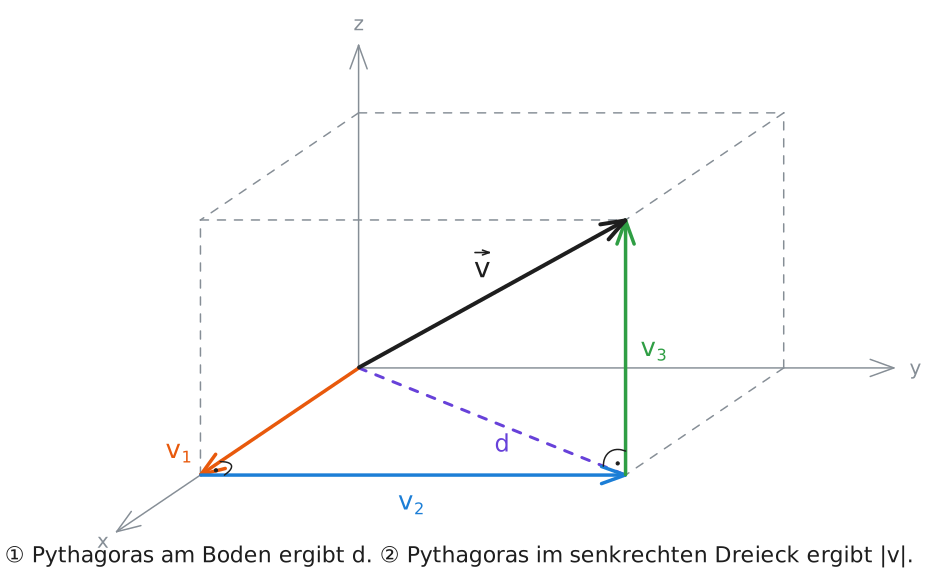
Im Raum hat der Vektor drei Komponenten v ⃗ = ( v 1 v 2 v 3 ) \vec{v} = \begin{pmatrix} \textcolor{orange}{v_1} \\ \textcolor{dodgerblue}{v_2} \\ \textcolor{mediumseagreen}{v_3} \end{pmatrix} v = v 1 v 2 v 3
Erst am Boden zur Bodendiagonale d, dann senkrecht nach oben: zweimal Pythagoras. Schritt 1: Am Boden (in der x y xy x y v 1 \textcolor{orange}{v_1} v 1 x x x v 2 \textcolor{dodgerblue}{v_2} v 2 y y y d d d
d 2 = v 1 2 + v 2 2 d^2 = \textcolor{orange}{v_1^2} + \textcolor{dodgerblue}{v_2^2} d 2 = v 1 2 + v 2 2 Schritt 2: Dann geht es v 3 \textcolor{mediumseagreen}{v_3} v 3 d d d v 3 \textcolor{mediumseagreen}{v_3} v 3
∣ v ⃗ ∣ 2 = d 2 + v 3 2 = v 1 2 + v 2 2 + v 3 2 \begin{aligned}
|\vec{v}|^2 &= d^2 + \textcolor{mediumseagreen}{v_3^2} \\[8pt]
&= \textcolor{orange}{v_1^2} + \textcolor{dodgerblue}{v_2^2} + \textcolor{mediumseagreen}{v_3^2}
\end{aligned} ∣ v ∣ 2 = d 2 + v 3 2 = v 1 2 + v 2 2 + v 3 2
∣ ( v 1 v 2 ) ∣ = v 1 2 + v 2 2 ∣ ( v 1 v 2 v 3 ) ∣ = v 1 2 + v 2 2 + v 3 2 \left|\begin{pmatrix} v_1 \\ v_2 \end{pmatrix}\right| = \sqrt{v_1^2 + v_2^2} \qquad\qquad \left|\begin{pmatrix} v_1 \\ v_2 \\ v_3 \end{pmatrix}\right| = \sqrt{v_1^2 + v_2^2 + v_3^2} ( v 1 v 2 ) = v 1 2 + v 2 2 v 1 v 2 v 3 = v 1 2 + v 2 2 + v 3 2
Beispiel: ∣ ( 2 3 6 ) ∣ = 4 + 9 + 36 = 49 = 7 \left|\begin{pmatrix} 2 \\ 3 \\ 6 \end{pmatrix}\right| = \sqrt{4 + 9 + 36} = \sqrt{49} = 7 2 3 6 = 4 + 9 + 36 = 49 = 7
Der Abstand der Punkte A A A B B B A A A B B B ∣ A B ⃗ ∣ |\vec{AB}| ∣ A B ∣
Beispiel: A ( 1 ∣ − 2 ) A(1|{-2}) A ( 1∣ − 2 ) B ( 7 ∣ 6 ) B(7|6) B ( 7∣6 )
A B ⃗ = ( 7 − 1 6 − ( − 2 ) ) = ( 6 8 ) , ∣ A B ⃗ ∣ = 36 + 64 = 100 = 10 \vec{AB} = \begin{pmatrix} 7 - 1 \\ 6 - (-2) \end{pmatrix} = \begin{pmatrix} 6 \\ 8 \end{pmatrix}, \qquad |\vec{AB}| = \sqrt{36 + 64} = \sqrt{100} = 10 A B = ( 7 − 1 6 − ( − 2 ) ) = ( 6 8 ) , ∣ A B ∣ = 36 + 64 = 100 = 10 Ein Vektor mit Betrag 1 1 1 Einheitsvektor . Teilen Sie einen Vektor durch seinen Betrag, erhalten Sie den Einheitsvektor in derselben Richtung:
v ⃗ 0 = 1 ∣ v ⃗ ∣ ⋅ v ⃗ \vec{v}_0 = \frac{1}{|\vec{v}|} \cdot \vec{v} v 0 = ∣ v ∣ 1 ⋅ v Beispiel: v ⃗ = ( 3 − 4 ) \vec{v} = \begin{pmatrix} 3 \\ -4 \end{pmatrix} v = ( 3 − 4 ) 5 5 5 v ⃗ 0 = 1 5 ( 3 − 4 ) = ( 0,6 − 0,8 ) \vec{v}_0 = \frac{1}{5}\begin{pmatrix} 3 \\ -4 \end{pmatrix} = \begin{pmatrix} 0{,}6 \\ -0{,}8 \end{pmatrix} v 0 = 5 1 ( 3 − 4 ) = ( 0 , 6 − 0 , 8 ) 0,36 + 0,64 = 1 \sqrt{0{,}36 + 0{,}64} = 1 0 , 36 + 0 , 64 = 1
Wo liegt der Mittelpunkt M M M A B AB A B O O O A A A A A A B B B
O M ⃗ = O A ⃗ + 1 2 A B ⃗ = O A ⃗ + 1 2 ( O B ⃗ − O A ⃗ ) = O A ⃗ + 1 2 O B ⃗ − 1 2 O A ⃗ = 1 2 O A ⃗ + 1 2 O B ⃗ \begin{aligned}
\vec{OM} &= \vec{OA} + \frac{1}{2}\vec{AB} \\[8pt]
&= \vec{OA} + \frac{1}{2}\left(\vec{OB} - \vec{OA}\right) \\[8pt]
&= \vec{OA} + \frac{1}{2}\vec{OB} - \frac{1}{2}\vec{OA} \\[8pt]
&= \frac{1}{2}\vec{OA} + \frac{1}{2}\vec{OB}
\end{aligned} O M = O A + 2 1 A B = O A + 2 1 ( O B − O A ) = O A + 2 1 O B − 2 1 O A = 2 1 O A + 2 1 O B
O M ⃗ = 1 2 ( O A ⃗ + O B ⃗ ) \vec{OM} = \frac{1}{2}\left(\vec{OA} + \vec{OB}\right) O M = 2 1 ( O A + O B ) Die Koordinaten des Mittelpunkts sind die Mittelwerte der Koordinaten von A A A B B B
Beispiel: A ( − 1 ∣ 4 ) A(\textcolor{orange}{-1}|\textcolor{dodgerblue}{4}) A ( − 1 ∣ 4 ) B ( 5 ∣ 0 ) B(\textcolor{orange}{5}|\textcolor{dodgerblue}{0}) B ( 5 ∣ 0 )
O M ⃗ = 1 2 ( − 1 + 5 4 + 0 ) = 1 2 ( 4 4 ) = ( 2 2 ) , M ( 2 ∣ 2 ) \vec{OM} = \frac{1}{2}\begin{pmatrix} \textcolor{orange}{-1 + 5} \\ \textcolor{dodgerblue}{4 + 0} \end{pmatrix} = \frac{1}{2}\begin{pmatrix} 4 \\ 4 \end{pmatrix} = \begin{pmatrix} 2 \\ 2 \end{pmatrix}, \qquad M(2|2) O M = 2 1 ( − 1 + 5 4 + 0 ) = 2 1 ( 4 4 ) = ( 2 2 ) , M ( 2∣2 ) Punktspiegelung: Spiegelt man P P P Z Z Z Z Z Z P P P P ′ P' P ′ P P P Z Z Z O P ′ ⃗ = O Z ⃗ + P Z ⃗ \vec{OP'} = \vec{OZ} + \vec{PZ} O P ′ = O Z + P Z
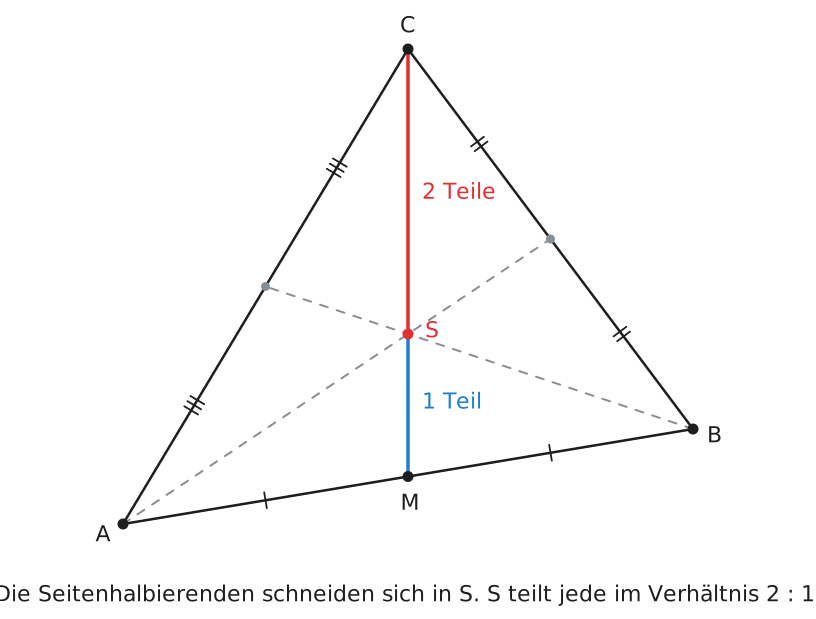
Die Seitenhalbierenden eines Dreiecks verbinden eine Ecke mit dem Mittelpunkt der gegenüberliegenden Seite. Sie schneiden sich in einem Punkt, dem Schwerpunkt S S S S S S 2 : 1 2:1 2 : 1
Dreieck A(0|0), B(6|1), C(3|5): Die drei Seitenhalbierenden schneiden sich in S(3|2). Wir berechnen S S S C C C M M M A B AB A B S S S C C C M M M
O S ⃗ = O C ⃗ + 2 3 C M ⃗ = O C ⃗ + 2 3 ( O M ⃗ − O C ⃗ ) = 1 3 O C ⃗ + 2 3 O M ⃗ = 1 3 O C ⃗ + 2 3 ⋅ 1 2 ( O A ⃗ + O B ⃗ ) = 1 3 O C ⃗ + 1 3 O A ⃗ + 1 3 O B ⃗ \begin{aligned}
\vec{OS} &= \vec{OC} + \frac{2}{3}\vec{CM} \\[8pt]
&= \vec{OC} + \frac{2}{3}\left(\vec{OM} - \vec{OC}\right) \\[8pt]
&= \frac{1}{3}\vec{OC} + \frac{2}{3}\vec{OM} \\[8pt]
&= \frac{1}{3}\vec{OC} + \frac{2}{3} \cdot \frac{1}{2}\left(\vec{OA} + \vec{OB}\right) \\[8pt]
&= \frac{1}{3}\vec{OC} + \frac{1}{3}\vec{OA} + \frac{1}{3}\vec{OB}
\end{aligned} O S = O C + 3 2 C M = O C + 3 2 ( O M − O C ) = 3 1 O C + 3 2 O M = 3 1 O C + 3 2 ⋅ 2 1 ( O A + O B ) = 3 1 O C + 3 1 O A + 3 1 O B
O S ⃗ = 1 3 ( O A ⃗ + O B ⃗ + O C ⃗ ) \vec{OS} = \frac{1}{3}\left(\vec{OA} + \vec{OB} + \vec{OC}\right) O S = 3 1 ( O A + O B + O C ) Der Schwerpunkt ist der «Durchschnitt» der drei Ecken.
Beispiel: A ( 0 ∣ 0 ) A(0|0) A ( 0∣0 ) B ( 6 ∣ 1 ) B(6|1) B ( 6∣1 ) C ( 3 ∣ 5 ) C(3|5) C ( 3∣5 )
O S ⃗ = 1 3 ( 0 + 6 + 3 0 + 1 + 5 ) = 1 3 ( 9 6 ) = ( 3 2 ) , S ( 3 ∣ 2 ) \vec{OS} = \frac{1}{3}\begin{pmatrix} 0 + 6 + 3 \\ 0 + 1 + 5 \end{pmatrix} = \frac{1}{3}\begin{pmatrix} 9 \\ 6 \end{pmatrix} = \begin{pmatrix} 3 \\ 2 \end{pmatrix}, \qquad S(3|2) O S = 3 1 ( 0 + 6 + 3 0 + 1 + 5 ) = 3 1 ( 9 6 ) = ( 3 2 ) , S ( 3∣2 ) Der Mittelpunkt teilt eine Strecke im Verhältnis 1 : 1 1:1 1 : 1 T T T A B AB A B 2 : 1 2:1 2 : 1 A A A
O T ⃗ = O A ⃗ + 2 3 A B ⃗ \vec{OT} = \vec{OA} + \frac{2}{3}\vec{AB} O T = O A + 3 2 A B Beispiel: A ( 1 ∣ 2 ) A(1|2) A ( 1∣2 ) B ( 7 ∣ 5 ) B(7|5) B ( 7∣5 ) A B ⃗ = ( 6 3 ) \vec{AB} = \binom{6}{3} A B = ( 3 6 ) O T ⃗ = ( 1 2 ) + 2 3 ( 6 3 ) = ( 5 4 ) \vec{OT} = \binom{1}{2} + \frac{2}{3}\binom{6}{3} = \binom{5}{4} O T = ( 2 1 ) + 3 2 ( 3 6 ) = ( 4 5 ) T ( 5 ∣ 4 ) T(5|4) T ( 5∣4 )
Teilt T T T A B AB A B m : n m:n m : n A A A T T T m m + n \frac{m}{m+n} m + n m
O T ⃗ = O A ⃗ + m m + n A B ⃗ \vec{OT}=\vec{OA}+\frac{m}{m+n}\,\vec{AB} O T = O A + m + n m A B
Mit Vektoren kann man allgemeine geometrische Sätze beweisen, ganz ohne Koordinaten.
Satz: Die Diagonalen eines Parallelogramms halbieren sich gegenseitig.
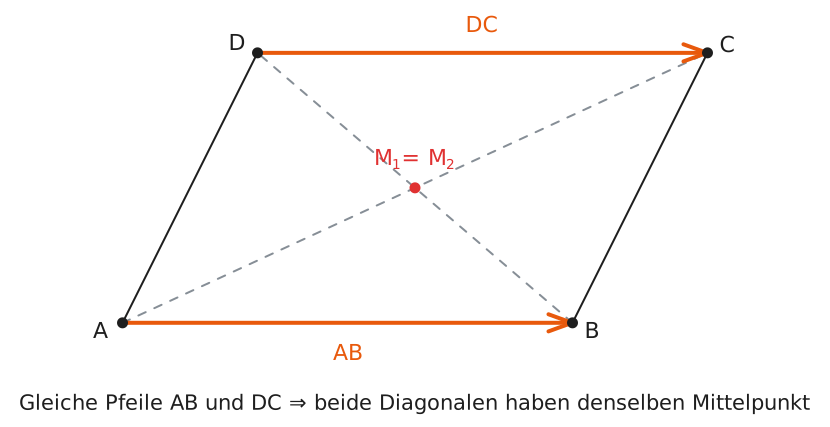
Parallelogramm ABCD mit AB = DC: Die Mittelpunkte der Diagonalen AC und BD fallen zusammen. Beweis: Sei A B C D ABCD A B C D A B ⃗ = D C ⃗ \vec{AB} = \vec{DC} A B = D C
O M 1 ⃗ = 1 2 ( O A ⃗ + O C ⃗ ) , O M 2 ⃗ = 1 2 ( O B ⃗ + O D ⃗ ) \vec{OM_1} = \frac{1}{2}\left(\vec{OA} + \vec{OC}\right), \qquad \vec{OM_2} = \frac{1}{2}\left(\vec{OB} + \vec{OD}\right) O M 1 = 2 1 ( O A + O C ) , O M 2 = 2 1 ( O B + O D ) Aus A B ⃗ = D C ⃗ \vec{AB} = \vec{DC} A B = D C O B ⃗ − O A ⃗ = O C ⃗ − O D ⃗ \vec{OB} - \vec{OA} = \vec{OC} - \vec{OD} O B − O A = O C − O D O D ⃗ \vec{OD} O D O A ⃗ \vec{OA} O A
O B ⃗ − O A ⃗ = O C ⃗ − O D ⃗ O B ⃗ + O D ⃗ − O A ⃗ = O C ⃗ O B ⃗ + O D ⃗ = O A ⃗ + O C ⃗ \begin{aligned}
\vec{OB} - \vec{OA} &= \vec{OC} - \vec{OD} \\[8pt]
\vec{OB} + \vec{OD} - \vec{OA} &= \vec{OC} \\[8pt]
\vec{OB} + \vec{OD} &= \vec{OA} + \vec{OC}
\end{aligned} O B − O A O B + O D − O A O B + O D = O C − O D = O C = O A + O C Also ist O M 1 ⃗ = O M 2 ⃗ \vec{OM_1} = \vec{OM_2} O M 1 = O M 2 ■ \blacksquare ■
Üben Sie auf der Seite «Übungen: Betrag, Mittelpunkt, Schwerpunkt».
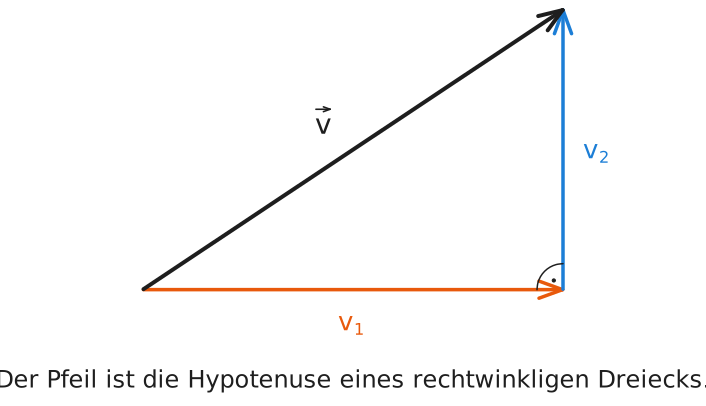 Die Komponenten v₁ und v₂ sind die Katheten, der Pfeil von v ist die Hypotenuse.
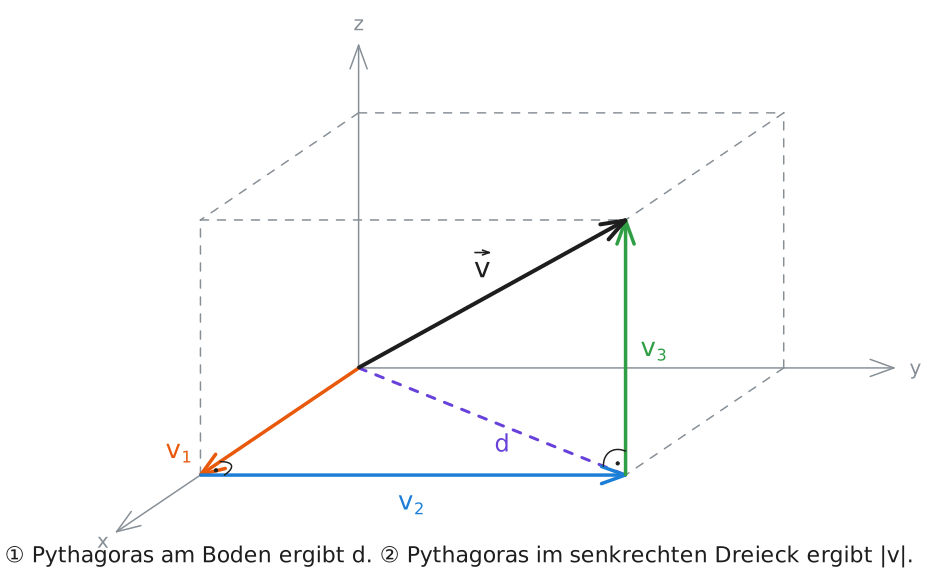 Erst am Boden zur Bodendiagonale d, dann senkrecht nach oben: zweimal Pythagoras.
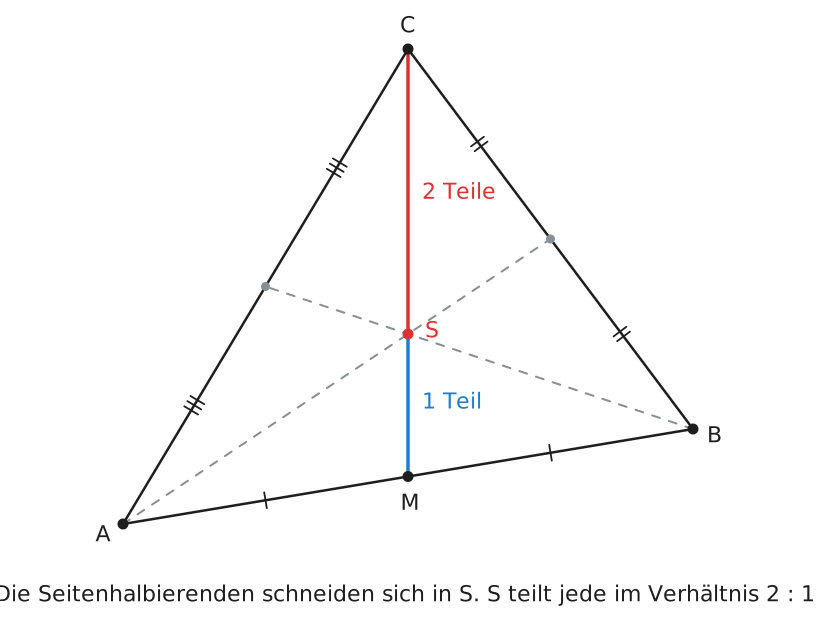 Dreieck A(0|0), B(6|1), C(3|5): Die drei Seitenhalbierenden schneiden sich in S(3|2).
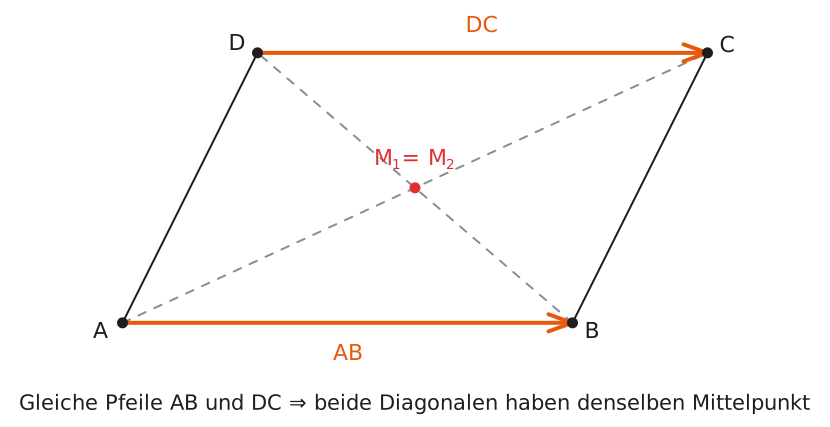 Parallelogramm ABCD mit AB = DC: Die Mittelpunkte der Diagonalen AC und BD fallen zusammen.